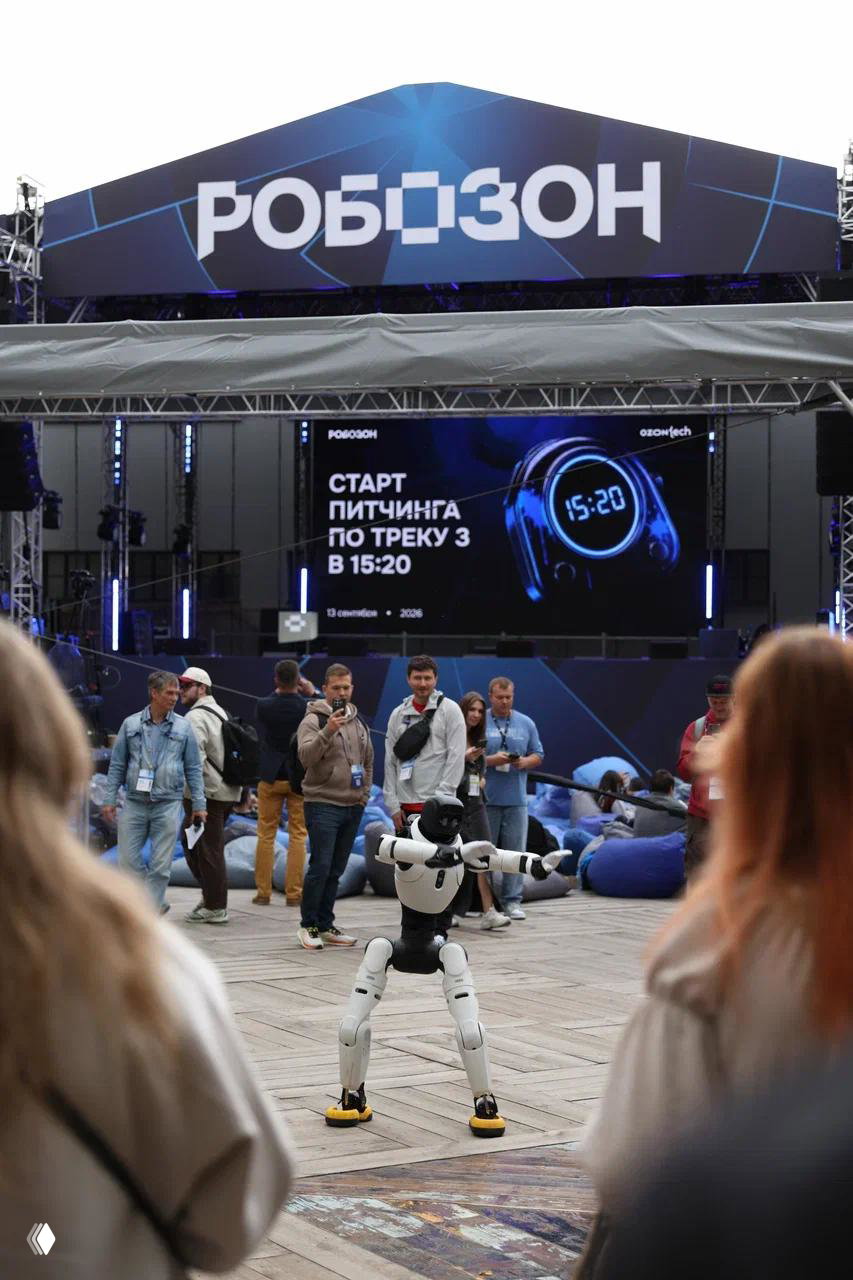
Перед выходом в реальный мир роботов будут обучать в виртуальном.
Вчера посмотрел дискуссию про физический ИИ на конференци Yac/E. Там обсуждали тему обучения роботов. Суть в том, что в обычном AI можно масштабировать датасеты и вычисления. В Physical AI всё сложнее: сенсомоторные данные долго и дорого собирать, один километр движения автономного транспорта генерирует гигабайты сырой информации. И тут один из выходов — world models и качественная синтетика. В виртуальной среде можно создавать редкие ситуации, менять условия и проверять поведение робота до выхода в реальный мир.
Для дата-сайентистов здесь открывается новое поле: оздавать не только датасеты и модели, но и целые виртуальные миры для обучения роботов. Звучит как еще один повод присмотреться к Physical AI.